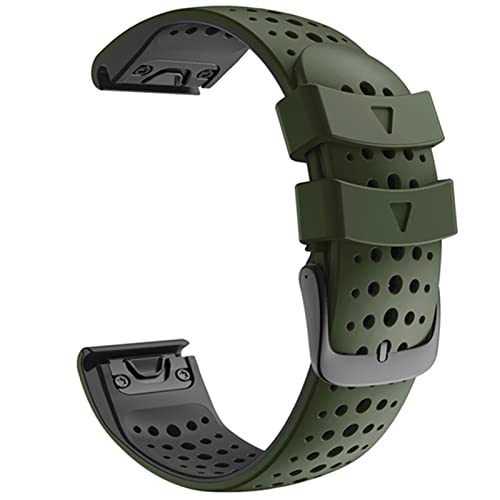
Bracelet silicone Garmin Fenix 6X Pro et EasyFit 26 22 mm bicolore noir armée
9,99 EUR
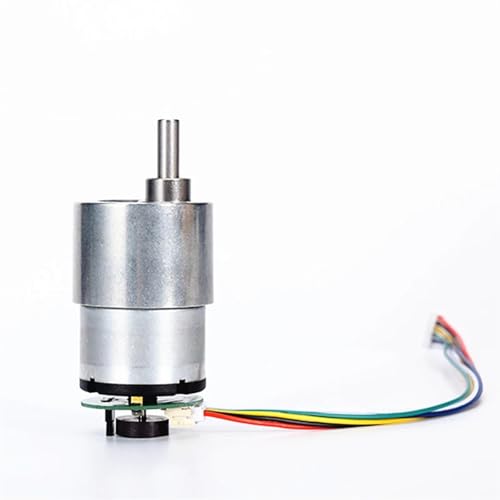
Le problème majeur des moteurs à courant continu classiques réside dans leur manque de régularité. Deux moteurs identiques alimentés de la même manière ne tournent jamais exactement à la même vitesse, ce qui fait dévier votre robot. Le moteur JGB37-520 12V 76rpm avec encodeur Hall résout définitivement ce problème en fournissant un retour d'information précis sur la rotation réelle de l'axe.
En exploitant les signaux de l'encodeur intégré, votre carte de contrôle ajuste instantanément la tension reçue par le moteur. Le bénéfice est immédiat : votre véhicule avance parfaitement droit, effectue des virages à 90 degrés d'une précision absolue et maintient sa vitesse de croisière même lors du franchissement d'un obstacle ou d'une pente douce.
| Paramètre clé | Mesure technique |
|---|---|
| Courant à vide | ≤ 100 mA |
| Couple de blocage | Environ 4.5 kg.cm |
| Résolution de l'encodeur | 11 impulsions par tour de moteur (avant réduction) |
| Diamètre du corps | 37 mm |
La vérification de votre environnement a échoué. Connectez-vous pour consulter les avis.