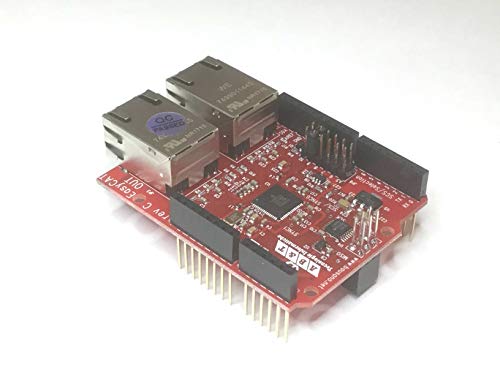
Optimisation réseau : carte interface EtherCAT pour écosystème Arduino
L'intégration d'un bus de terrain haute performance est désormais accessible aux développeurs utilisant l'architecture Arduino. Ce composant matériel fait office de contrôleur esclave pour lier un ordinateur maître à vos périphériques d'acquisition.
Architecture matérielle et flexibilité de configuration
Le shield utilise des registres de mémoire partagée pour synchroniser les données d'entrée et de sortie. Cette méthode élimine la surcharge logicielle du processeur central de l'Arduino, laissant les ressources disponibles pour le calcul local et la gestion des entrées-sorties physiques.
Scénarios d'application et connectivité PC
- Robotique articulaire : Synchronisation de servomoteurs via le profil d'entraînement.
- Bancs d'essai : Remontée de mesures physiques vers un logiciel d'analyse sur PC.
- Domotique avancée : Centralisation de consignes complexes sur de longues distances.
Une solution technique efficace pour franchir le pas entre le simple prototypage de bureau et le déploiement de réseaux décentralisés exigeants.